服务热线
027-59880803



发布时间:2026-11-06 18:48:58 浏览次数:
随着三维数字化技术在工程测量、建筑施工、基础设施管理等领域的应用不断深入,空间数据采集面临着越来越多样化的作业环境。室外建筑、复杂地形、大型地下空间,对移动扫描设备的定位稳定性、点云质量和作业效率都有较高要求。
设备的实际表现,不能只停留在参数表上。为此,天宝耐特技术部对其域创新灵光L3手持空间扫描仪开展实测,选取室外商圈和大型地下停车场两类场景,重点测试设备的数据采集、点云精度、三维建模及成果处理能力。
一、设备集成设计:兼顾采集与现场作业
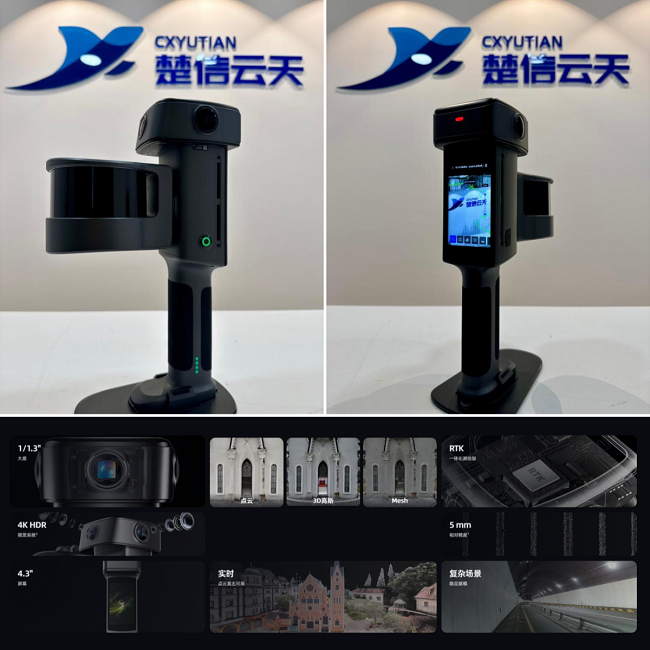
灵光L3是一款集成多种传感器与辅助功能的SLAM手持三维扫描仪,采用多传感器融合Multi-SLAM技术,可在移动过程中同步采集空间数据,并实时生成三维点云成果。硬件配置围绕"单人便携作业 + 现场实时查看"设计:
• 多目全景相机:前、左、右三个方向均配备4096×3072高分辨率全景相机,采用1/1.3英寸CMOS传感器,支持4K HDR影像采集。
• 集成式RTK:内置测绘级RTK,支持多卫星系统及多频段信号。
• 实时回传屏幕:配备4.3英寸显示屏,可实时查看点云、轨迹及采集覆盖情况。
• 智能算法:支持实时回环优化、噪点过滤、动态人影去除及水平度优化。
• 轻量化设计:整机重量约2.5kg(含电池),配备人体工学减负设计及可更换电池。
二、室外实测:真彩点云采集与绝对精度核验
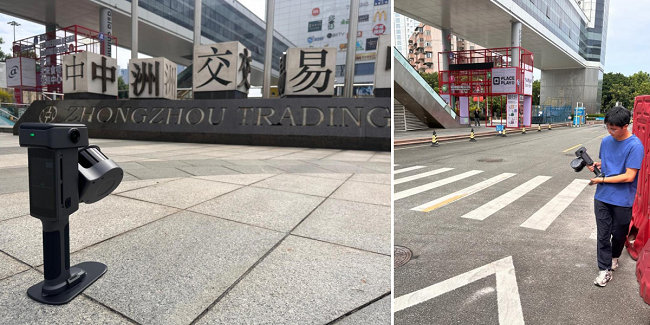
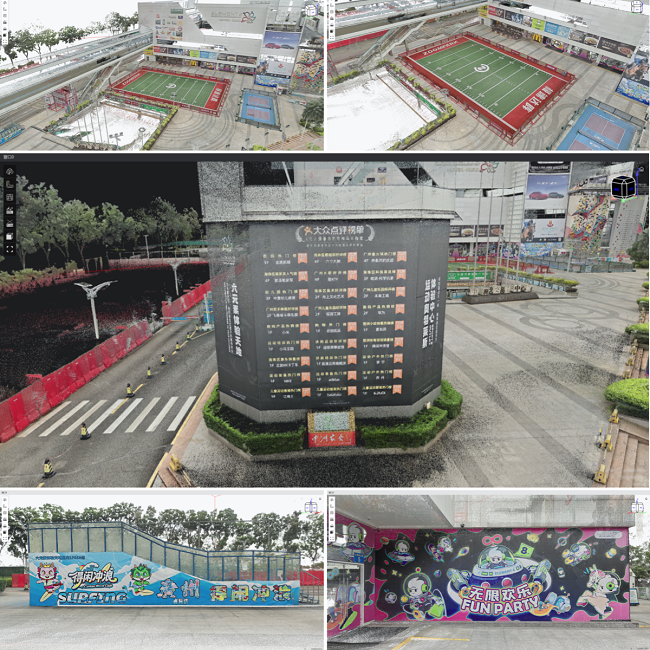
本次室外测试选取广州中洲交易天地商圈,主要对外围建筑及附属地形进行扫描,考察设备在建筑与复杂室外环境下的数据采集效果。测试过程中,技术人员手持灵光L3沿场地外围移动,对建筑外立面、道路及周边环境进行连续扫描。
1、点云质量:照片级的现场还原
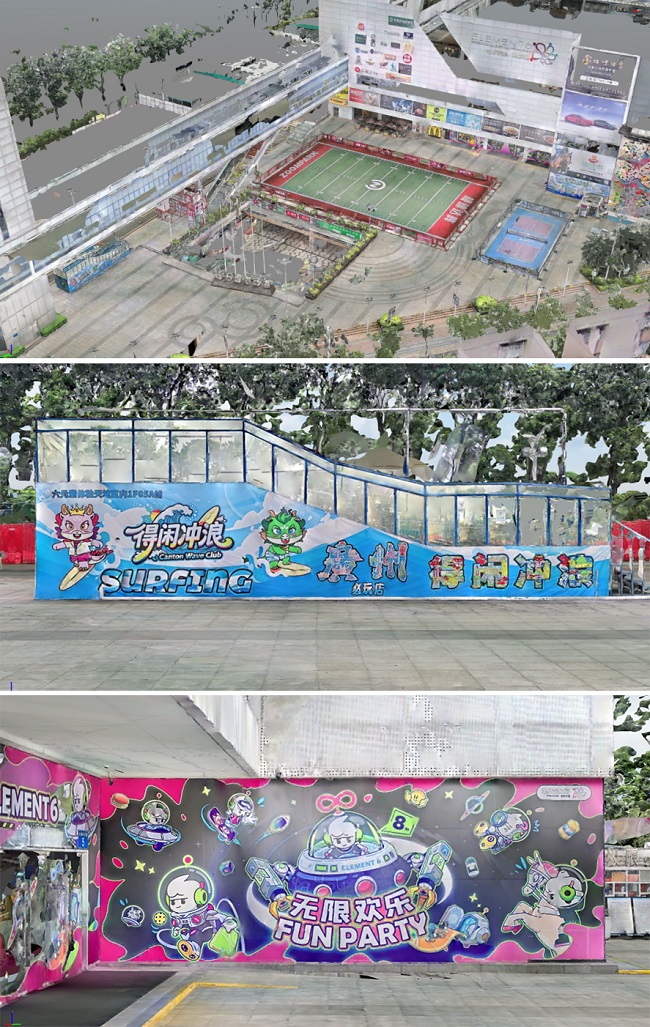
从成果看,点云较为完整地还原了场地整体空间结构;借助多目全景相机采集的影像,建筑立面、商铺招牌及周边环境的色彩与纹理细节均得到保留,色彩对比度高,视觉效果接近照片级。无论是俯瞰视角的球场、街区,还是贴近墙面的涂鸦招牌,真彩点云都能清晰呈现细节,可为后续三维建模、空间测量及可视化展示提供数据基础。
2、精度核验:8个检核点误差为3~5cm
为检验设备在本次室外场景中的绝对精度,技术人员沿扫描路线布设8处特征点,并使用接收机获取各检核点的国家2000坐标点位,作为精度核验的参考数据。
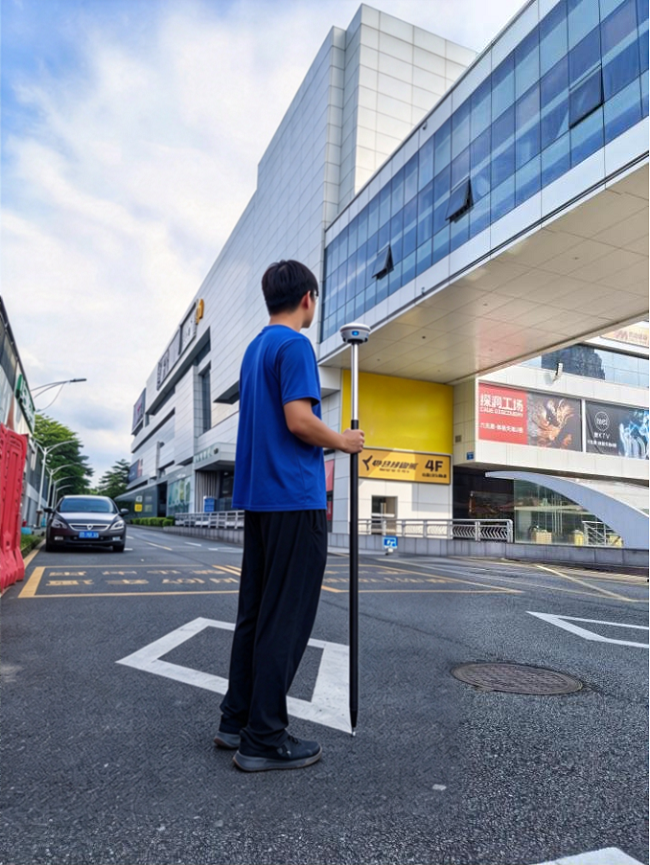
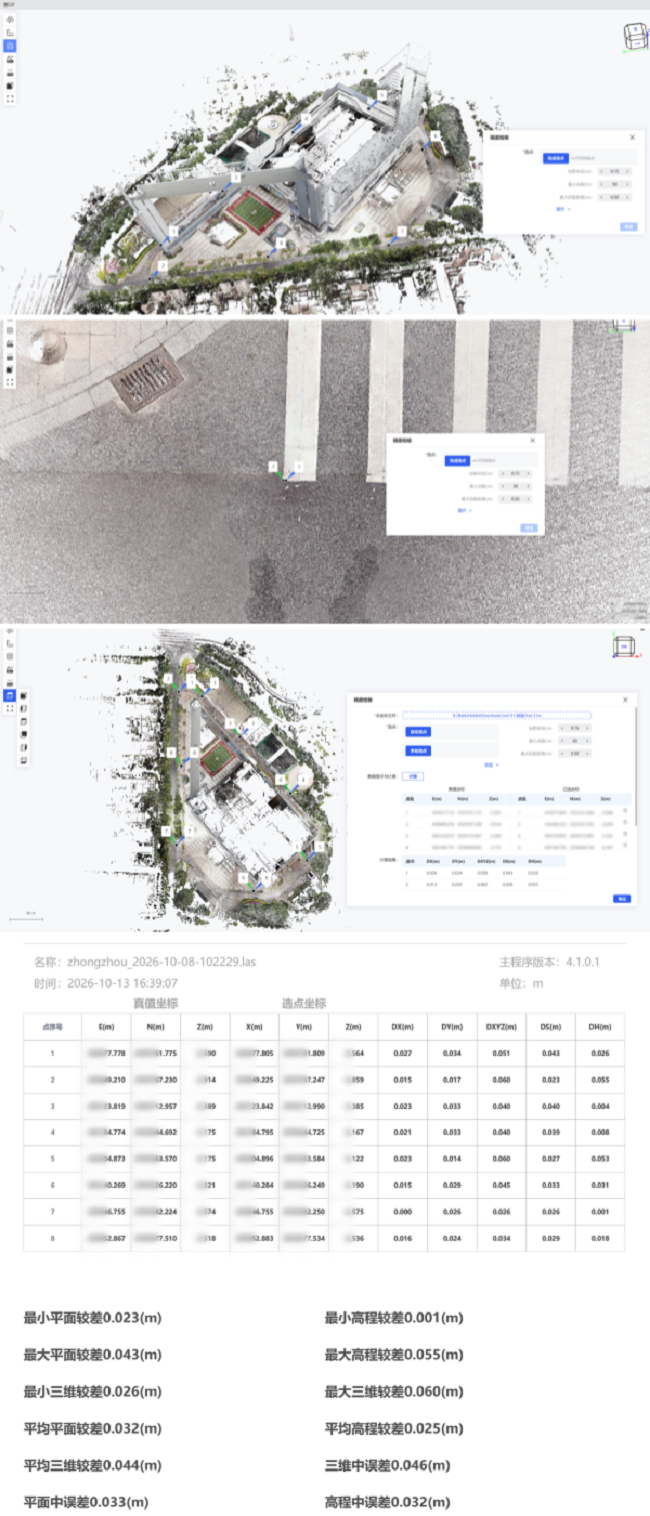
随后,将8个检核点导入LixelStudio精度核验功能,对比扫描点云与实测坐标,并依次手动刺取对应位置,检查平面及高程误差。测试结果显示,8个检核点的平面和高程绝对精度误差均在3~5厘米范围内,符合常规地形测量的精度要求。
3、三维模型重建:支持多种成果输出
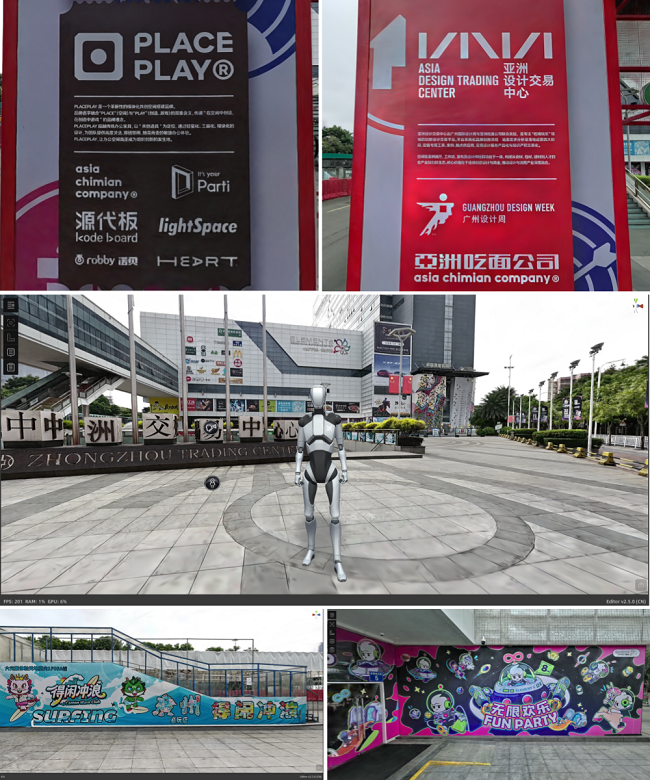
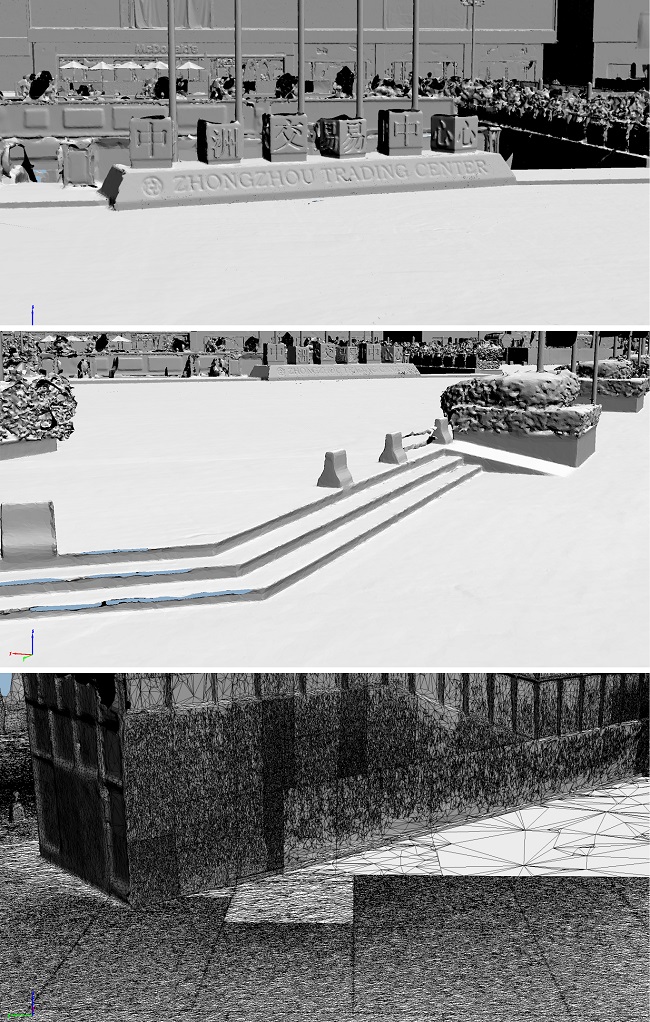
灵光L3支持真彩点云、Mesh及LCC 3DGS等成果形式,可满足不同三维展示与应用需求。在完成点云采集和处理后,技术人员进一步对数据进行了三维建模处理:
• LCC高斯建模,能够较好地呈现建筑外观、环境色彩及空间细节;
•Mesh模型网格较为密集,纹理过渡平滑,建筑表面细节保留较好。
LCC高斯模型
Mesh模型
真彩贴图
三、地下空间实测:40分钟完成约2.4万㎡停车场扫描
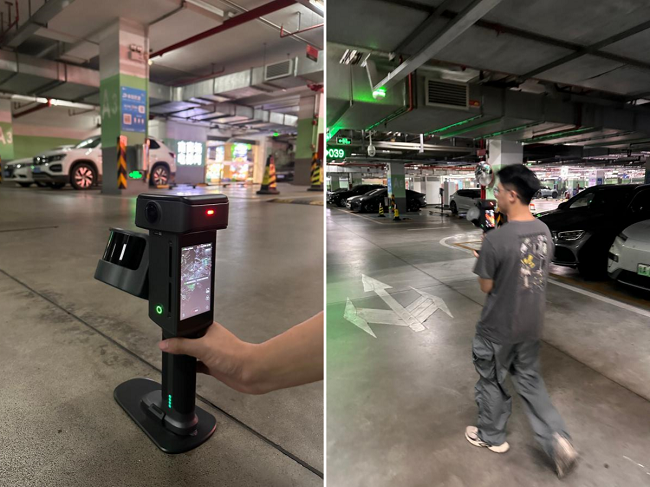
地下空间没有卫星信号,扫描完全依赖设备的惯导稳定性与连续建图能力,是手持SLAM设备的"试金石"。本次测试选取一处大型地下停车场:共960个车位,划分为A、B、C、D四个区域。技术人员使用灵光L3连续扫描,一次性完成四个分区采集,全程约40分钟。
1、连续建图:区域衔接连贯
在无GNSS信号环境下,设备依靠Multi-SLAM融合定位及实时回环优化完成连续采集。
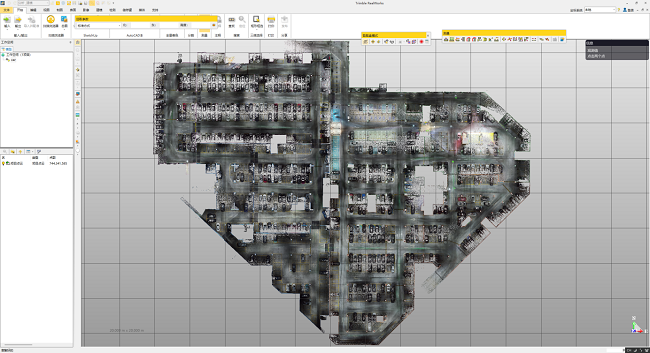
从最终点云成果来看,四个区域的数据衔接连贯,未出现明显错层现象,整体空间结构保持完整,停车位、墙体及内部空间结构均能得到清晰呈现,点云整体平滑度和滤波效果较好。
停车场剖切顶视图
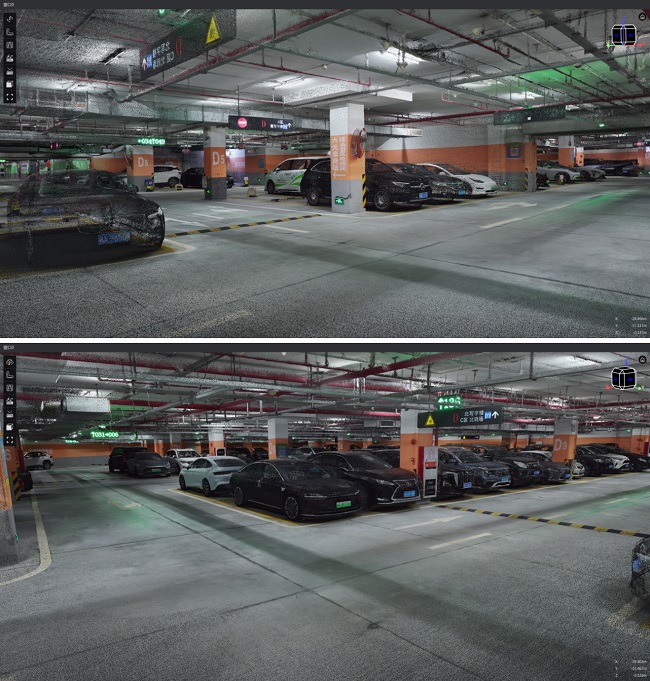
停车场内部真彩点云截图
2、轮廓提取:墙体结构清晰,可直接成图
完成采集后,技术人员进一步对停车场点云进行裁切,提取内部中墙线轮廓。后处理结果显示,中墙线轮廓清晰,局部提取点云厚度约为1mm;此前手持扫描设备容易出现的圆弧化问题得到改善,墙体转角趋近90°。
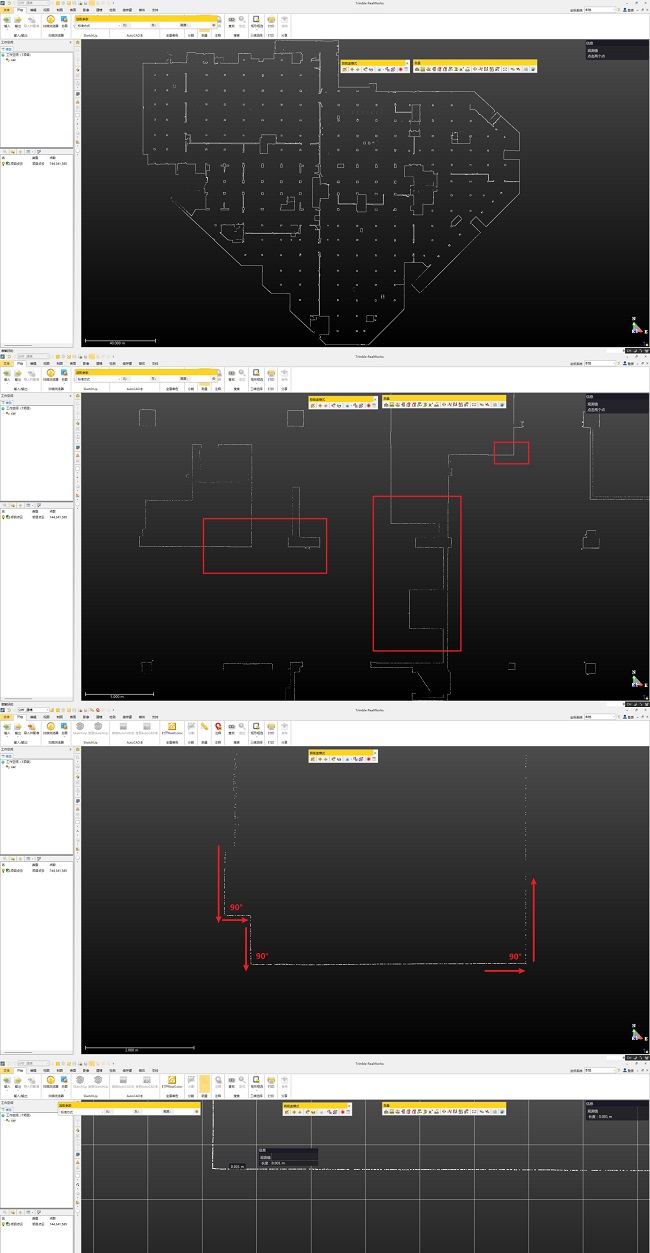
停车场中墙线轮廓图
将裁切后的中墙线转换为.rcp格式导入CAD进行外轮廓绘制,计算得到的总面积为23764.139㎡。
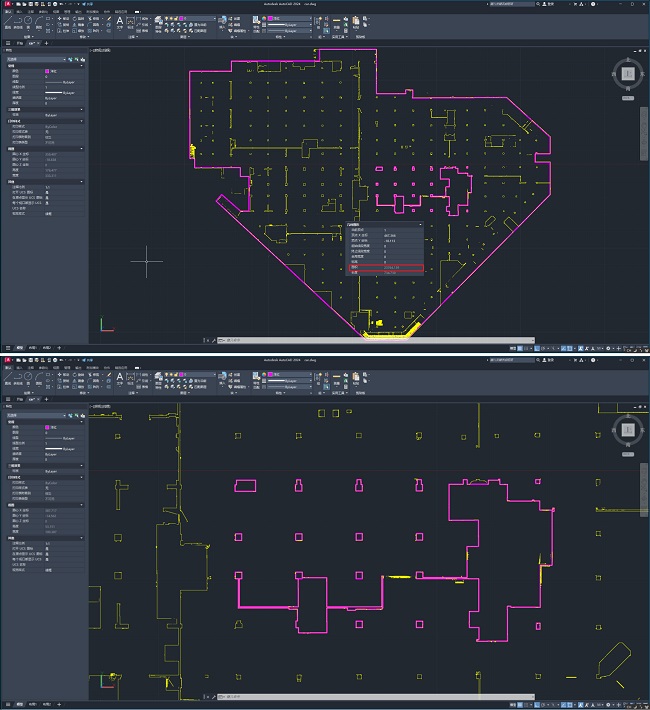
四、实测总结:兼顾室外测绘与地下空间采集
本次测试围绕室外商圈和大型地下停车场两类场景,重点验证了灵光L3的数据采集、点云质量及后处理表现。
◆ 室外场景:真彩点云细节丰富、接近照片级;8个检核点核验显示平面与高程绝对精度误差在3~5厘米量级,满足常规地形测量与建筑测绘需求;
◆ 地下空间:在约40分钟内完成约2.4万平方米地下停车场A、B、C、D四个分区的一次性连续扫描,无GNSS条件下衔接连贯、无明显错层,中墙线可直接提取并用于CAD成图;
◆ 成果链路:一次扫描可输出真彩点云、纹理网格与3D高斯模型,LCC/LCC2格式兼容SketchUp、3ds Max等主流软件,采集到应用链路顺畅。
本次为初阶实测,样本场景与检核点数量有限,结果反映的是该设备在本次作业条件下的表现。后续,天宝耐特也将继续围绕不同作业环境开展测试,进一步探索设备在实际项目中的应用表现,也欢迎把您关心的场景留言告诉我们。
如果您正在评估手持三维扫描方案,或希望在实际项目中试用灵光L3,欢迎联系天宝耐特预约演示与样机体验。