服务热线
027-59880803



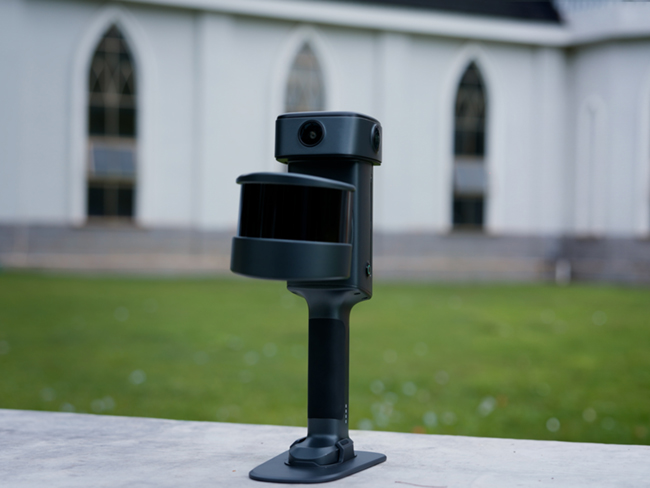
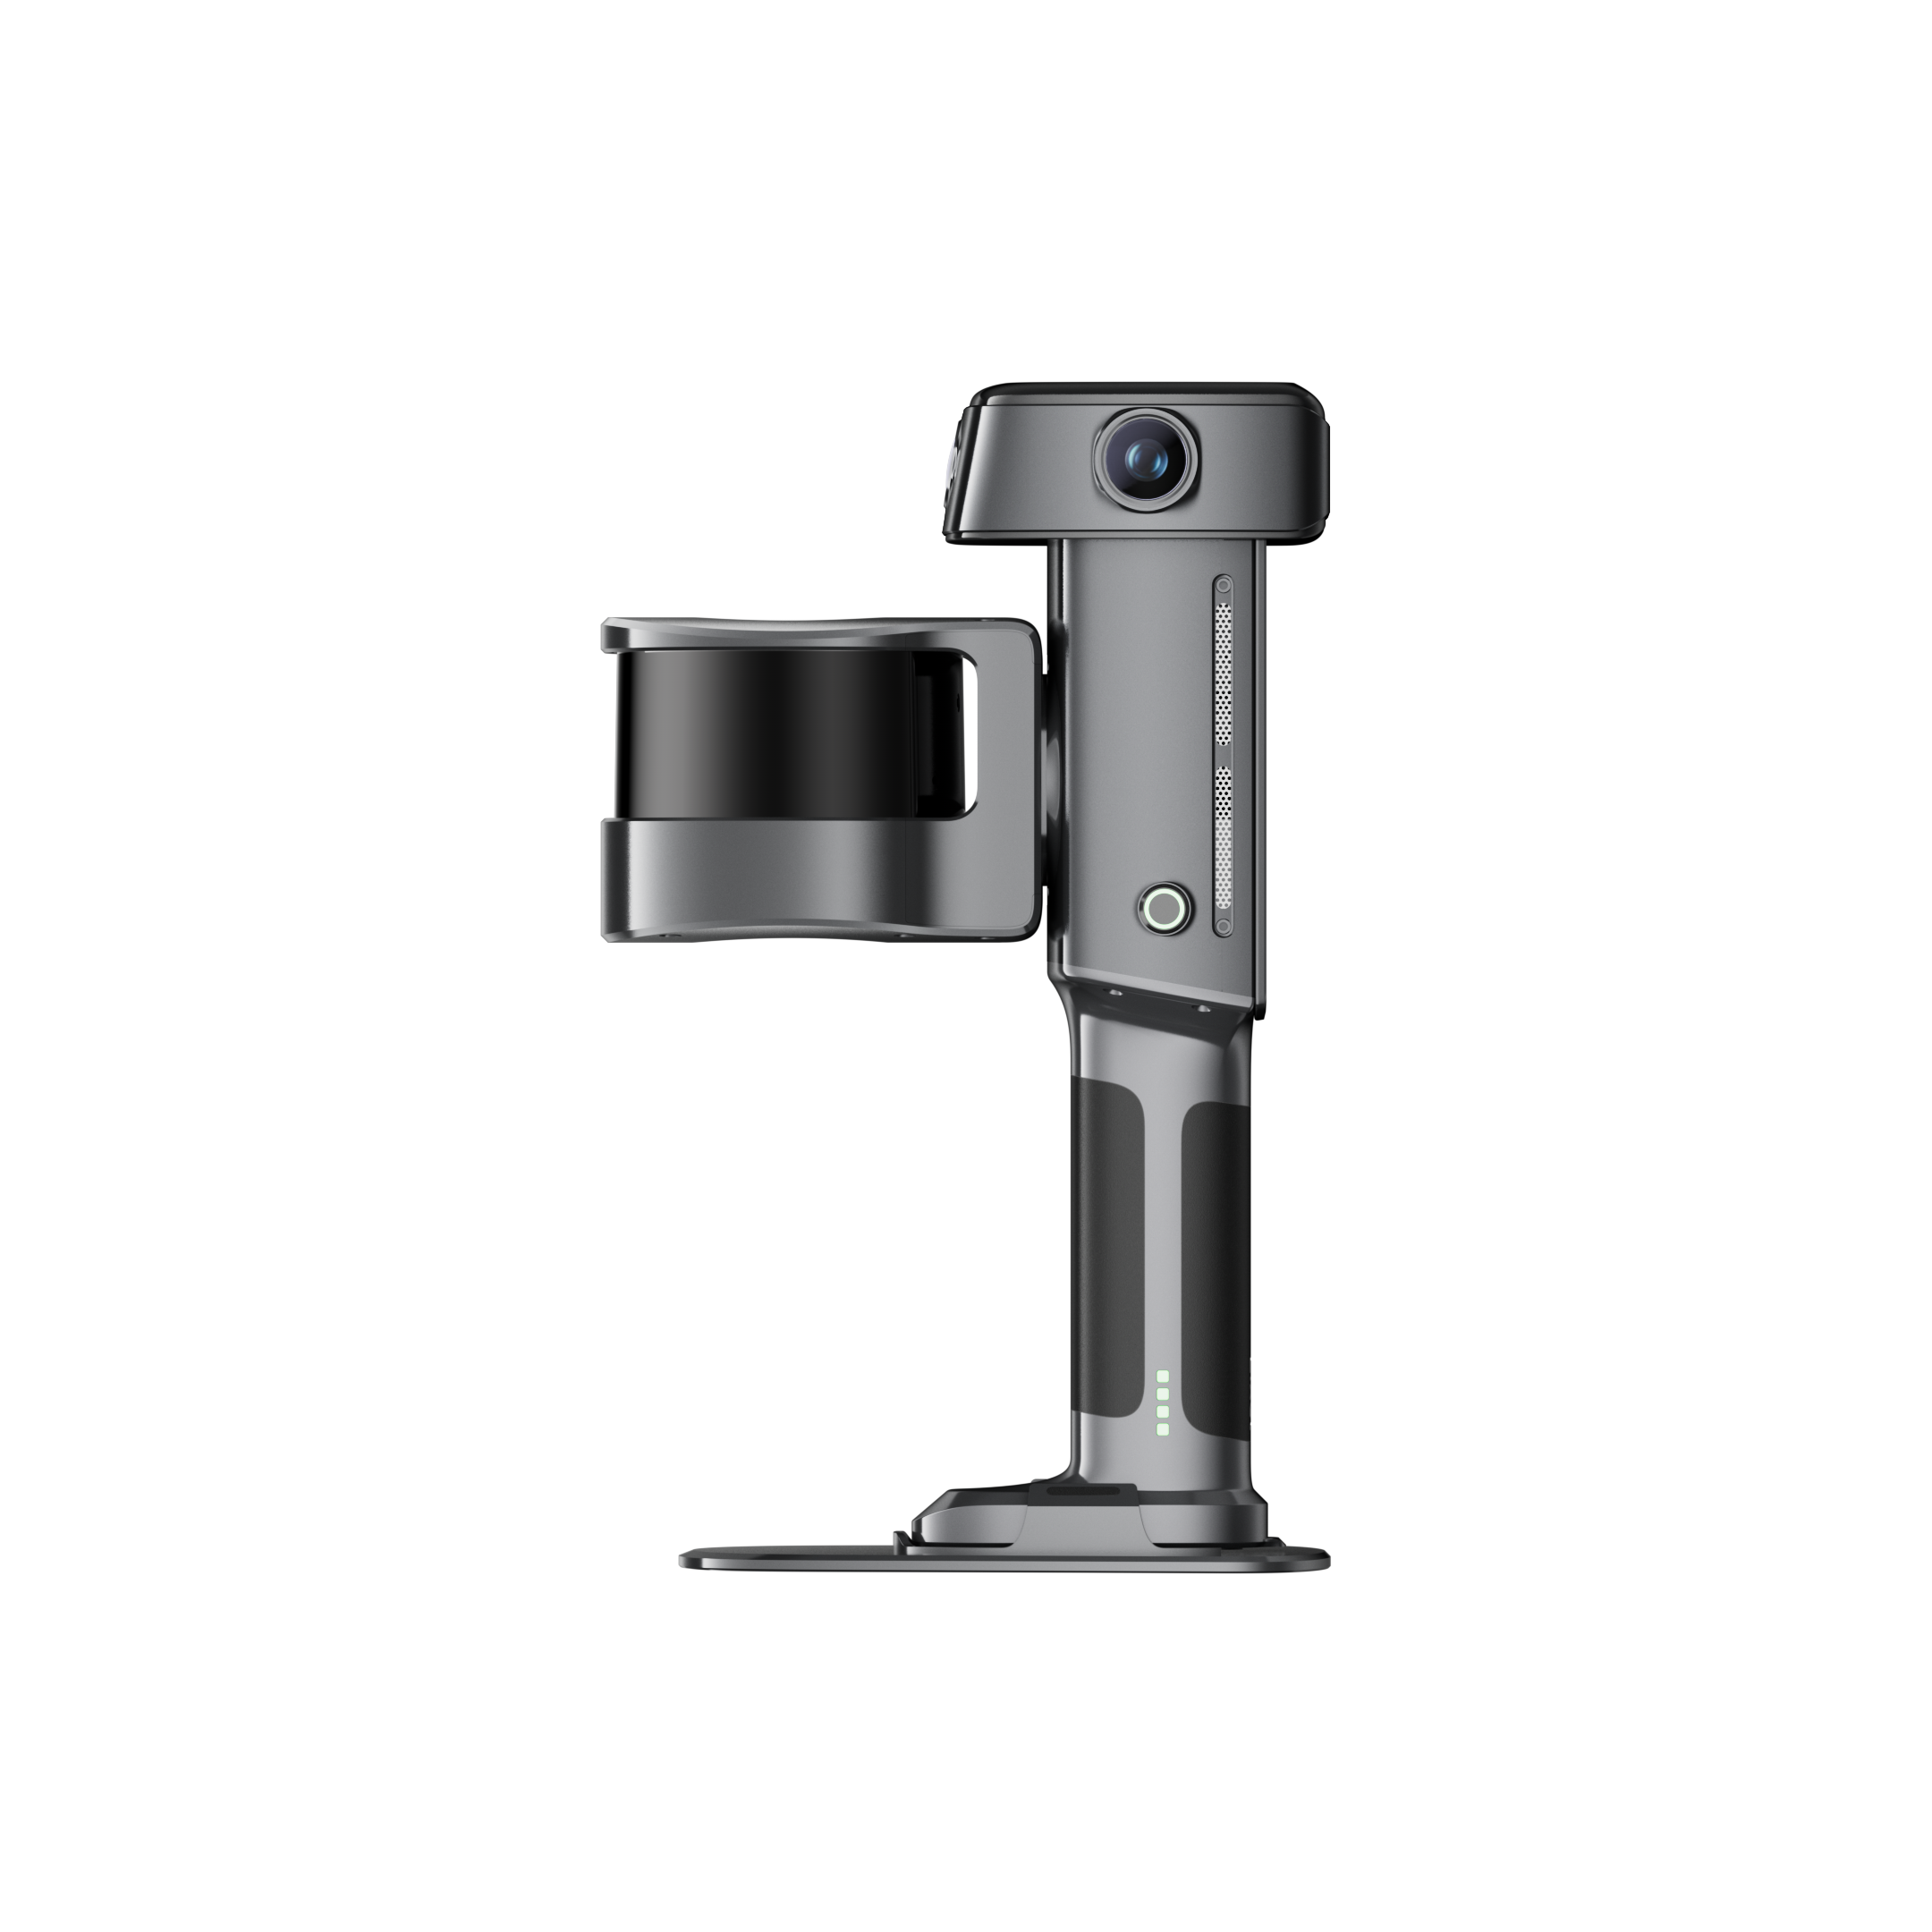
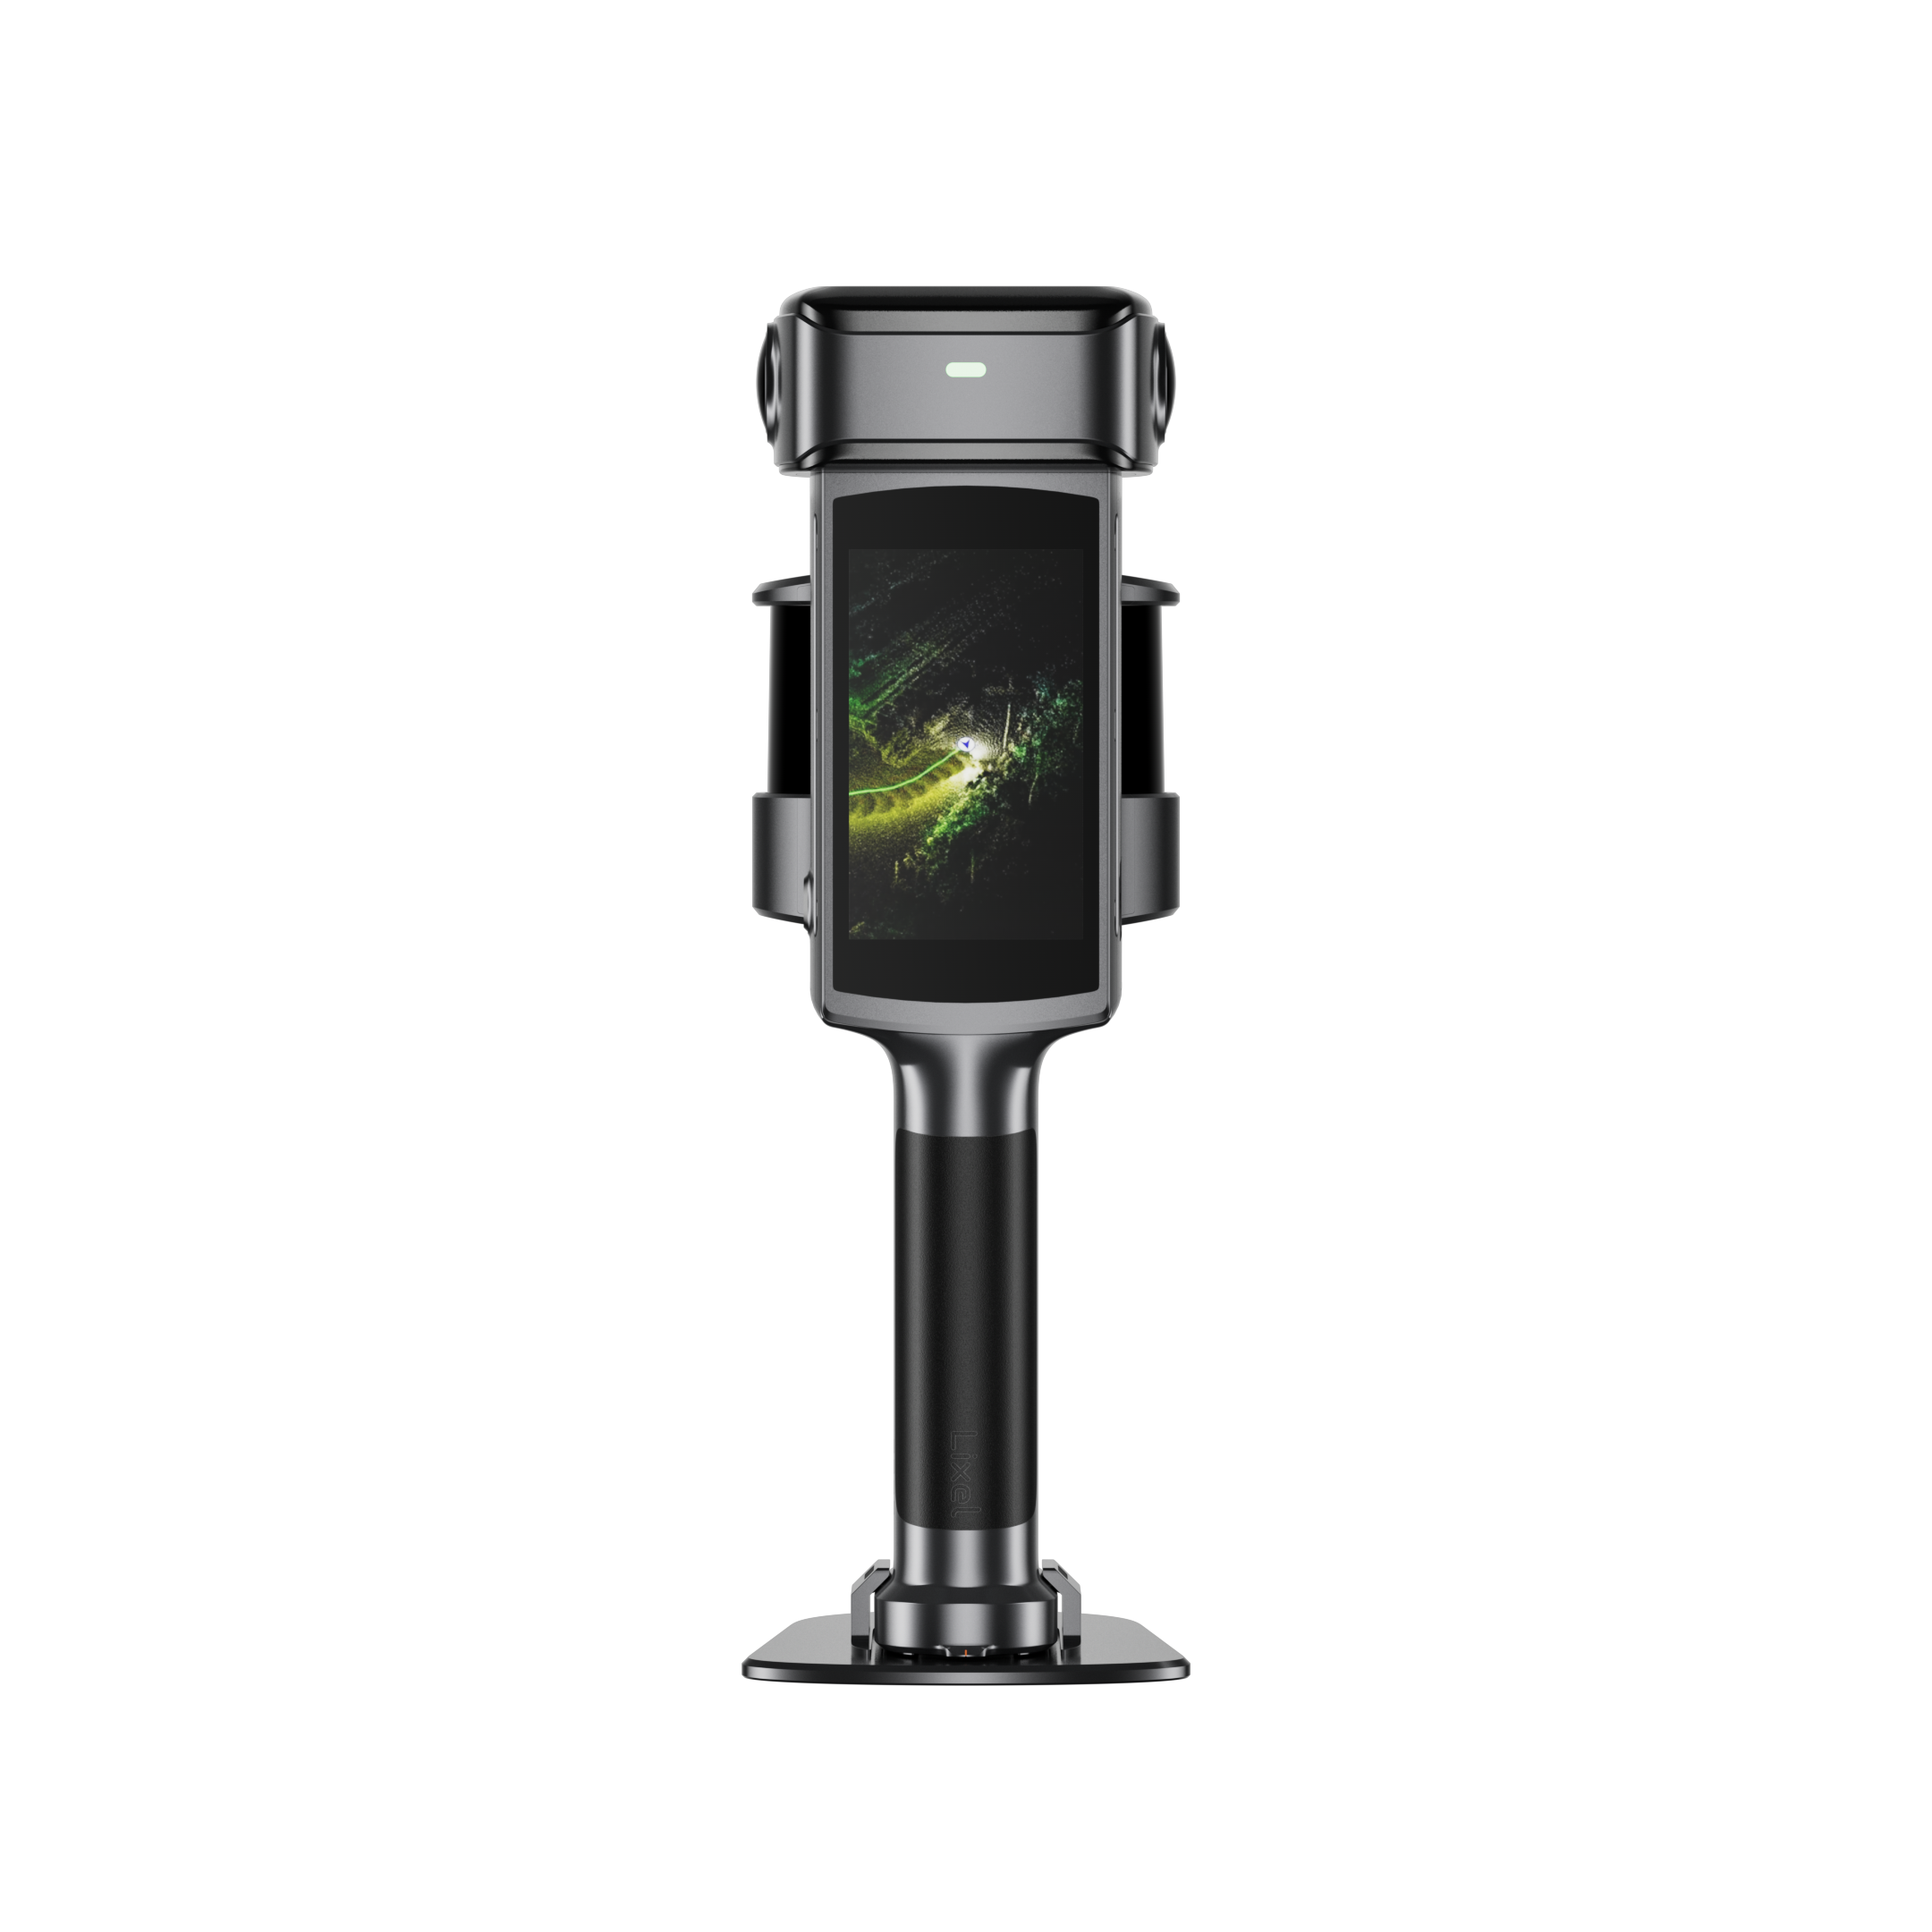
灵光 L3 是旗舰级高精度空间扫描仪,具备经验证的 5 mm 相对精度与影像级视觉表现,在大范围复杂环境中依然稳定可靠。一次扫描即可生成点云、3D 高斯与 Mesh 模型,满足精准测量与真实呈现的多元需求,可无缝接入建筑测绘、数字孪生及影视文娱等专业工作流,在数字空间中精准还原真实世界。
▶ 经验证的5mm相对精度:高效移动采集,测绘级精准成果
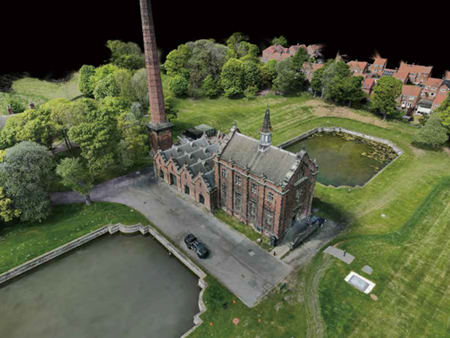
▶ 影像级真彩点云:明暗层次丰富,细节清晰,色彩还原
▶ 复杂场景,稳定建图:退化场景、GNSS受限环境依然稳定
▶ 一次扫描,多种成果:点云、3D高斯、Mesh一站式交付

行业应用场景 | |||
测绘建筑 |
基础设施 |
自然资源 |
工业制造 |
影视文娱 |
数字孪生 |
模拟仿真 |
文博文旅 |
配套软件 | |||
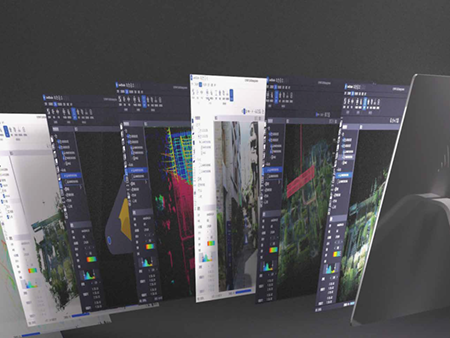
LixelStudio一站式三维点云处理软件 提供点云数据的查看、编辑、处理及行业插件 照片级真实着色 工程级高水平度 智能去噪的纯净点云 高精细的Mesh模型 |
Lixel CyberColor新一代空间内容生产平台 融合SLAM+3D高斯,自动生成高真实感三维模型 大范围场景重建 模型轻量化 世界模型编辑 开放SDK & 插件 | ||
技术参数 | |||
硬件参数 | |||
型号 | 灵光 L3 - 16线 / 灵光 L3 - 32线 | 尺寸 | 206mm × 107mm × 329mm |
功率 | <30W | 重量 [1] | 约 2.5kg |
数据接口 | USB 3.1 Gen2 | 内部存储 | UFS 1TB |
RTK 模块 | 支持(内置) | WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz ~ 2.4835 GHz 5.15 GHz ~ 5.850 GHz |
蓝牙 | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 ~ 2.4835 GHz | ||
产品外壳 | 铝合金 | 总工作时长 | 100 分钟 |
工作环境 | |||
工作温度 | -20℃~50℃ | 防护等级 | IP54 |
电池 | |||
电池电压 | 14.4V | 电池容量 | 3350 mAh |
屏幕 | |||
屏幕大小 | 4.3" TFT | 屏幕亮度 | 最高 1000 尼特 |
屏幕分辨率 | 480 × 800 | ||
测绘型 GNSS 模块 | |||
支持频段 | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A | 精度 | 平面:0.8 cm + 1 ppm 高程:1.5 cm + 1 ppm |
最大增益 | 4.0dBi | 水平面覆盖 | 360° |
阻抗 | 50 欧姆 | 极化方式 | 右旋圆极化 |
天线轴比 | ≤3dB | 输出驻波 | ≤2.0 |
激光模块 | |||
激光等级 | Class 1 (905nm) | 扫描距离 | 0.7 ~ 120m |
视角范围 | 360° × 270° | 扫描方式 | 移动式 |
点云频率 | 32万点每秒 / 64万点每秒 | 激光通道数 | 16 / 32 |
视觉模块 | |||
前相机 | 1 | 前视相机视场角 | 100° × 75° |
全景相机 | 2 | 全景相机视场角 | 200° × 200° |
相机分辨率 | 4096 × 3072 | CMOS 尺寸 | 1/1.3” |
相机快门 | Rolling shutter | HDR[2] | 采用 DCG HDR 技术 |
精度 | |||
后处理相对精度 1σ [3] | 5 mm(500m² 测试环境) | 后处理点云厚度 [4] | ≤ 5mm |
绝对精度高程 (RMSE) [5] | 2 cm | 绝对精度平面 (RMSE) [5] | 2 cm |
重复精度 [5] | 2 cm | 实时相对精度 [6] | 1 cm |
实时绝对精度平面 (RMSE) [7] | 2.5 cm | 实时绝对精度高程 (RMSE) [7] | 2.5 cm |
水平度(RTK 融合)[8] | 0.005° | 水平度(无 RTK 融合)[9] | 0.02° |
特色功能【实时】 | |||
AI 实时动态物体去除 | 支持 | AI 实时噪点智能过滤 | 支持 |
实时真彩点云 | 支持 | 实时视觉辅助定位 | 支持 |
特色功能【屏幕】 | |||
辅助扫描系统(实时质检) | 支持 | POI 全景预览 | 支持 |
模型预览 | 支持 | 模型测量功能 | 支持 |
特色功能【后处理】 | |||
局部区域点云增强 | 支持 | 免连接点地图融合 | 支持 |
弱特征稳定建图 | 支持 | 后差分 PPK 解算 | 支持 |
AI 隐私保护 | 支持 | 云图叠加 | 支持 |
标配 LCC(3DGS)单场景建模 | 支持 | 标配 Mesh 实景三维建模 | 支持 |
标配堆体计算 / 比较 | 支持 | 标配多段融合平差解算 | 支持 |
输出格式 | |||
点云格式 | .las .rcp .e57 .ply .ilas | 影像格式 | .jpg |
Mesh 格式 | .osgb .obj | 3DGS 格式 | .lcc2 .lcc .ply |
其他格式 | 3D Tiles (.3tz), .usd | ||
配件 | |||
底座 | 标配 | 充电管家 | 标配 |
Mesh 格式 | 标配 | 背负扫描系统 | 选配 |
[1] 包含电池,不含其他组件。
[2] DCG HDR 帮助传感器获取更大的动态范围且兼顾高光与暗部细节。
[3] 在 500 平方米的专用测试环境中测定,精度以 1σ 表述。有关测试环境及精度指标的完整详情,可在我们的灵光 L3 精度验证白皮书中查阅。
[4] 行走路径 10 m 内的点云平面厚度。
[5] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的。
[6] 在实验室条件下测量;实际性能可能有所不同。
[7] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的;仅支持 WGS84、CGCS2000。
[8] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的;实际性能可能有所不同。
[9] 无 RTK 融合场景,在 2000 平方米场景的实验室条件下测量;实际性能可能有所不同。